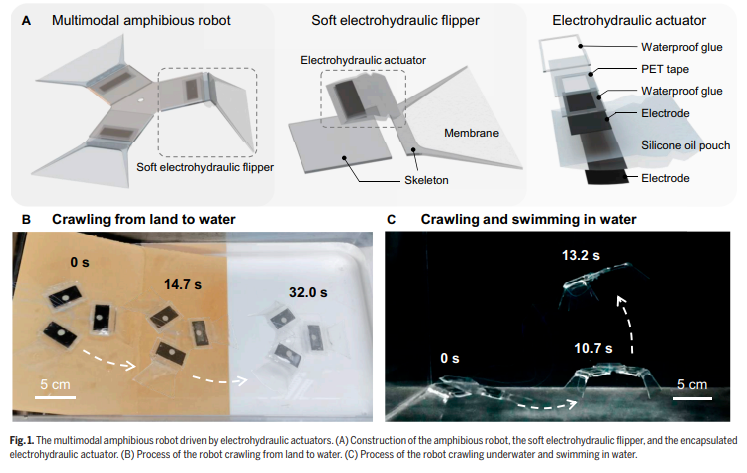
A Multimodal Amphibious Robot Driven by Soft Electrohydraulic Flippers.(软电液鳍驱动的多模态两栖机器人)
提出了一种由三个软电液鳍状肢驱动的多模态两栖机器人,通过鳍状肢的周期性弯曲与摩擦差异实现陆地爬行和水下运动,在宽温域内...
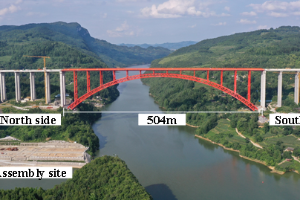
Intelligent Forming of Large-Span Arch Bridges: Methodology and Engineering Applications.(大跨拱桥智能成拱方法与工程应用)
提出大跨拱桥智能成拱方法,实现建造精度从厘米级到毫米级的工程突破。
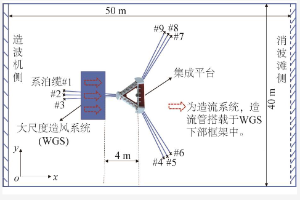
风浪流联合作用下漂浮式风机-波浪能集成平台动力响应试验研究
本文针对半潜式风机与摆式波浪能浮子集成平台开展模型试验,揭示了风、浪、流联合作用下平台纵荡运动、系泊张力及塔筒弯矩的动...
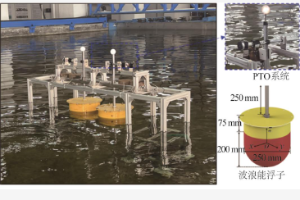
振荡浮体式波浪能装置能量特性试验研究
研究通过物理模型试验,对比研究了单浮体与双浮体并排式两种振荡浮体式波浪能装置在南海典型波浪条件下的能量转换效率与功率输...
极端波浪下跨海桥梁桥墩受力特性试验与数值研究
本文以台州湾某跨海桥梁主桥墩为对象,综合采用水槽试验与OpenFOAM数值模拟,系统探究了极端波浪及波流耦合作用下桥墩的水平荷...
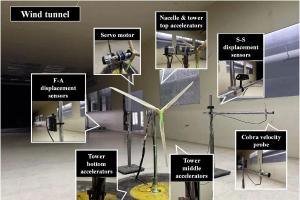
Dynamic response of operating wind turbines under near-field and far-field earthquakes(近场与远场地震下运行中风力发电机的动力响应 —— 基于风洞与振动台联合试验的实验研究)
本研究发表于《Thin-Walled Structures》 期刊,作者团队来自澳大利亚皇家墨尔本理工大学土木与基础设施工程系(Baowei Ma、An...
© 2026 上海赛思睿科技有限公司 版权所有
沪ICP备2026051941号-1
非标不设限,科研更自由!