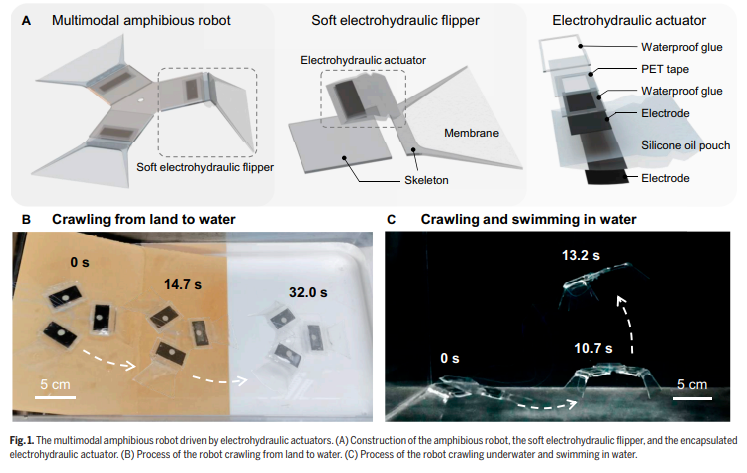
A Multimodal Amphibious Robot Driven by Soft Electrohydraulic Flippers.(软电液鳍驱动的多模态两栖机器人)
提出了一种由三个软电液鳍状肢驱动的多模态两栖机器人,通过鳍状肢的周期性弯曲与摩擦差异实现陆地爬行和水下运动,在宽温域内...
Intelligent Forming of Large-Span Arch Bridges: Methodology and Engineering Applications.(大跨拱桥智能成拱方法与工程应用)
提出大跨拱桥智能成拱方法,实现建造精度从厘米级到毫米级的工程突破。
Dynamic response of operating wind turbines under near-field and far-field earthquakes(近场与远场地震下运行中风力发电机的动力响应 —— 基于风洞与振动台联合试验的实验研究)
本研究发表于《Thin-Walled Structures》 期刊,作者团队来自澳大利亚皇家墨尔本理工大学土木与基础设施工程系(Baowei Ma、An...
© 2026 上海赛思睿科技有限公司 版权所有
沪ICP备2026051941号-1
非标不设限,科研更自由!